السلام عليكم ورحمة الله وبركاته..
سبق وتكلمنا في المشاركات السابقه عن استخدام الكمبيوتر وتحديدا الماتلاب أو باستخدام أي برنامج نقوم بتصميمه نحن لعملية تحليل الصور التي تلتقطها كاميرا مثبته على الروبوت .
ولكن واضح عدم التنسيق بين الأدوات والامكانيات, فالى الآن لم يتضح كيفية توصيل الحاسب بالروبوت, بل ومكانه اصلا ثم تم تغيير اتجاه التفكير الى توصيل الكاميرا بميكروكنترولر وما الى ذلك.
وهنا أرى ثلاث صور يمكن التفكير فيها:
1 ) تثبيت الكمبيوتر (المحمول) على جسم الروبوت كما أوضح الأخ عماد وبذلك يتم توصيل الكاميرا بالحاسب مباشرة و توصيل الروبوت بالكمبيوتر بهدف التحكم به وادارته اداره كامله من خلال برنامج نقوم بتصميمه (تتميز بقلة الدوائر الكهربية ودوائرالاتصالات وسهولة البرمجه بلغه سهلة مثل C++/C ).
2 ) استخدام كمبيوتر شخصي بالمكتب و التحكم سلكيا أو لاسلكيا بالروبوت, طبعا الأسهل هو التوصيل سلكيا فانه سينقلنا الى الحاله الاولى ولكنه سوف يحدد الحركه بل سيعيقها بسبب السلك, أما الاتصال اللاسلكي ( الأصعب تنفيذا ) حيث سيتم تركيب أدوات استشعار ودوائر تحكم علي الروبوت وجميعها متصله بدائرة اتصال لاسلكيه بين الكمبيوتر والروبوت
أما في حالة استخدام كاميرا في هذه الحاله فكيف ستقوم بارسال البيانات من الروبوت الى الكمبيوتر؟
توجد طريقتين :
أ - استخدام كاميرا لاسلكيه حيث ستوصل بالحاسب لاسلكيا وتثبت على الروبوت ولكن حركة الروبوت ستكون محدوده بمدى ارسال الكاميرا تشبه التوصيل سلكيا الى حد ما.
ب - استخدام كاميرا عادية ولكن بدلا من التوصيل المباشر بين الكمبيوتر والكاميرا توجد مرحلة لاسلكيه دخيله حيث سنقوم بادخال اشارة الكاميرا على تردد عالي لموجه حامله في الفراغ ونستقبل هذه الموجه بدائرة استقبال لها لتستقبل اشارة الكاميرا وتعطيه للمنفذ الخاص بالكاميرا في الكمبيوتر وبالطبع نحتاج الدائره بالعكس لادارة الكاميرا من الكمبيوتر.
وهنا نقطه هامه :
معدل ارسال و استقبال البيانات بين الكمبيوتر والكاميرا يجب أن يكون في متوسط الكيلو لكي نستطيع نقله بدقه على تردد يقاس بالميجا لكي يتم تمييز الصفر والواحد.
أما لو كان معدل الارسال بالميجا فسوف نحتاج الى اشاره حامله تقاس بالجيجا لكي نستطيع التمييز ( سوف ندخل في نطاق الميكروويف) وهذا يحتاج الى تقنيه عالية جدا.
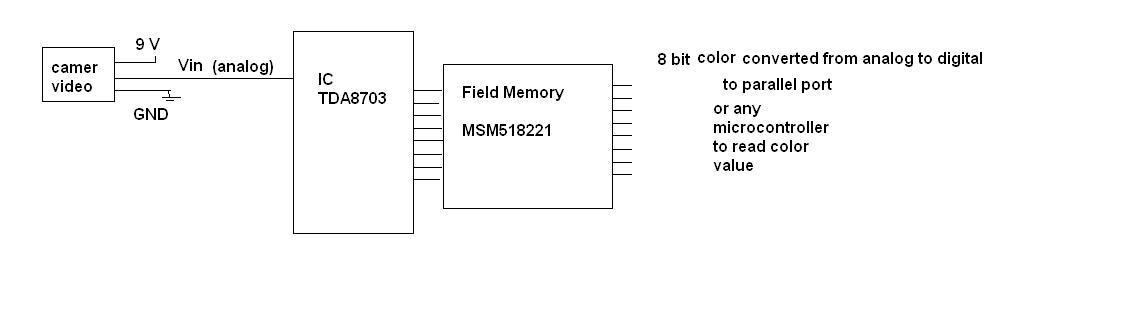
3 ) التخلي عن الكمبيوتر وأدواته والاتجاه الى بناء الكمبيوتر الخاص بالروبوت, حيث سنعتمد فقط على الميكروكنترولر او DSP كما ذكر الأخ عماد في البدايه في معالجة كل حركة الروبوت, وهنا يمكن التوجه الى استخدام الكاميرا ولكن بصوره اخرى فهنا سوف نتطرق الى معرفة بروتوكول الاتصال بين الكمبيوتر والكاميرا وما هي الوامر التي يطلقها الكمبيوتر الى الكاميرا وما هي طريقة ارسال البيانات من الكاميرا الى الكمبيوتر,(المفهوم يشبه أوامر AT Commands في المودم)
وهذ الطريقه معقده بصوره كبيره حيث سيتطلب منا استقبال الصوره في ذاكره كافيه لها تتصل بالمعالج وتحتاج الى اعداد برنامج تحليل الصور ولكن هذه المره على ميكروكنترولر أو DSP وبالفعل ستكون أبطأ مما نتوقع هذا فوق المجهود المبذول لمعالجة باقي عملية التحكم في الروبوت من اوامر الحرقه وقياسها و ....
وأعتقد أن نظام اتصال الكاميرا وبروتوكول التفاهم بينها وبين الكمبيوتر يمكن الحصول عليه من الشركه المصنعه للكاميرا.
طبعا لكل صوره يوجد من يرجحها ويوجد من يستبعدها, ويجب تحديد الطريق لبدأ العمل على أساس واضح ودون مضيعه للوقت.
من ناحيتي لا ارجح الصوره الثانيه لأنها سوف تحول الموضوع الى اتصالات من الدرجه الأولى و ليست هي الأقوى أيضا.
أرجوا ان يدور نقاش حول هذه الأفكار و عرض أفكار أكثر.